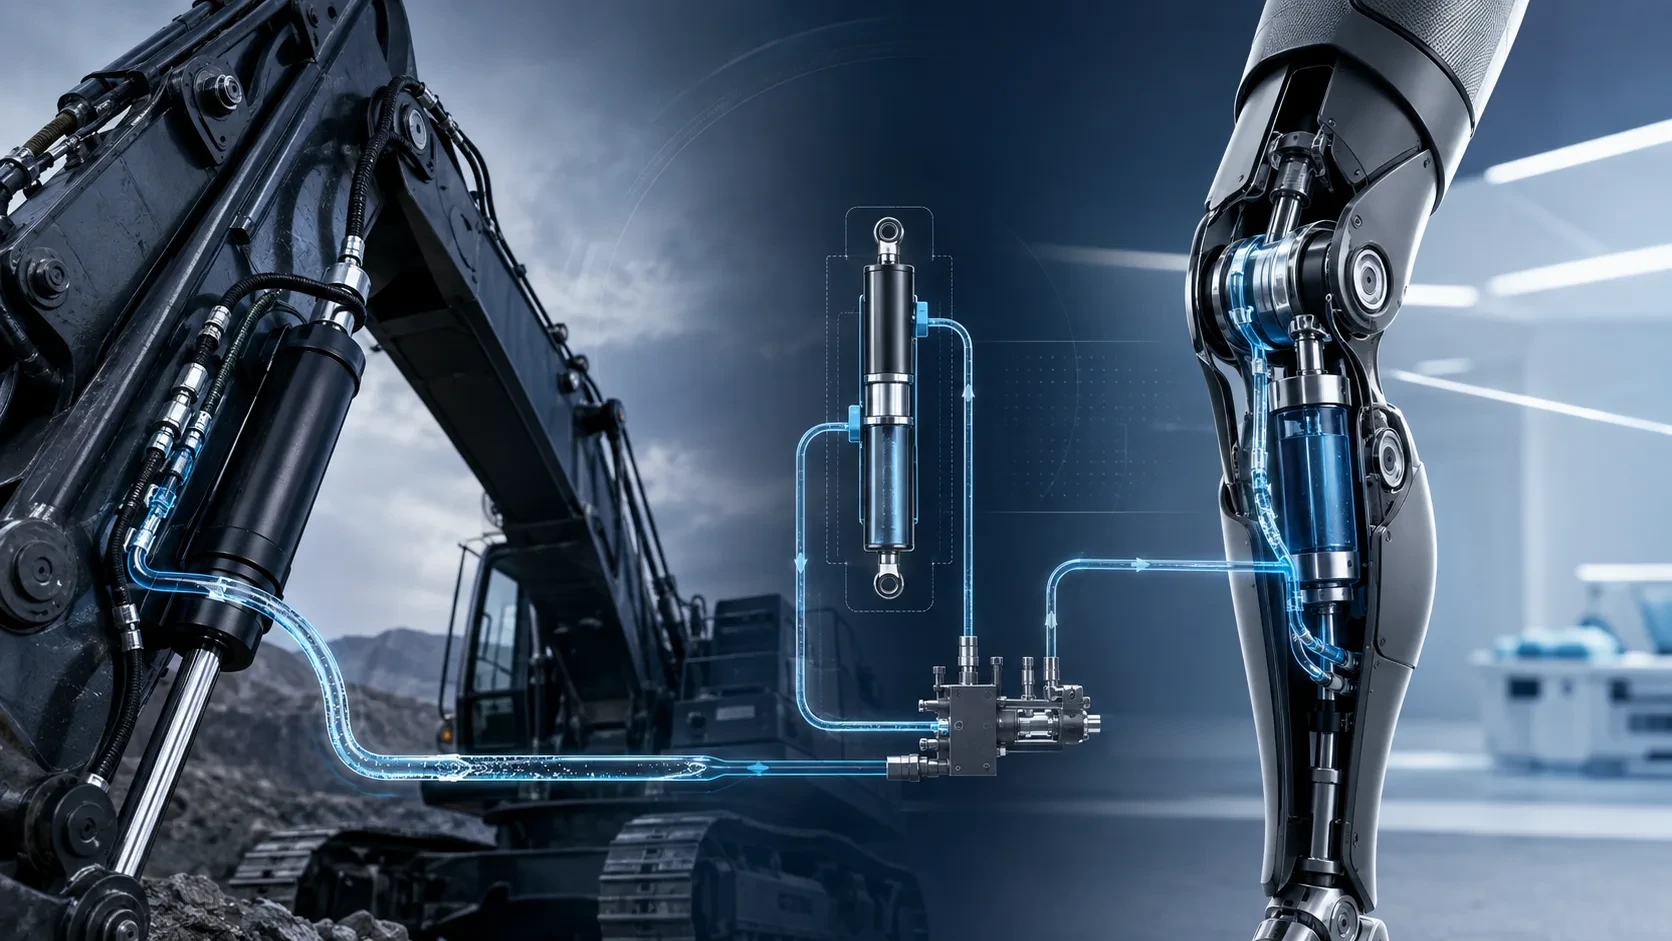
Tonlarca ağırlığındaki bir iş makinesinin kolunu kaldırabilmesi ile bir protez diz ekleminin yürüyüş sırasında hareketini kontrollü biçimde yavaşlatabilmesi ilk bakışta birbirinden tamamen farklı mühendislik problemleri gibi görünebilir.
Ancak her iki sistemde de aynı fiziksel yaklaşım kullanılabilir: bir sıvı içerisindeki basıncı kontrollü biçimde kullanarak kuvvet, hareket veya direnç oluşturmak.
Bu yaklaşımın adı hidroliktir.
Hidrolik sistemler uzun yıllardır endüstriyel makinelerde, mobil araçlarda ve yüksek kuvvet gerektiren mekanizmalarda kullanılmaktadır. Günümüzde ise hidrolik teknolojisi yalnızca ağır makinelere özgü değildir. Hidrolik mekanizmalar protez eklemlerinde, elektrohidrolik ortezlerde ve insan hareketine yardımcı olmak amacıyla geliştirilen bazı exoskeleton sistemlerinde de kullanılmış ve araştırılmıştır [4–8].
Hidrolik Sistem Nedir?
Hidrolik sistem, basınçlandırılmış bir sıvı kullanarak enerjinin iletilmesini ve kontrol edilmesini sağlayan akışkan güç sistemidir.
Bir hidrolik devrede pompa tarafından hareket ettirilen akışkan; borular, hortumlar ve valfler üzerinden yönlendirilerek hidrolik silindir veya motor gibi bir aktüatöre ulaştırılır. Aktüatör de akışkan içerisindeki enerjiyi mekanik kuvvet veya harekete dönüştürür.
Hidrolik sistemlerin tasarım ve güvenliği açısından temel uluslararası standartlardan biri ISO 4413:2010'dur. Standart; hidrolik akışkan güç sistemlerinin tasarım ve yapımının yanı sıra montaj, kurulum, ayar, kesintisiz çalışma, bakım, güvenilir işletim, enerji verimliliği ve çevresel faktörleri de kapsamına alır. ISO 4413:2010'un mevcut sürümü 2021 yılında yeniden incelenmiş ve geçerliliği doğrulanmıştır [1].
Basınç Nasıl Kuvvete Dönüşür?
Hidrolik sistemlerin temelindeki fizik oldukça sade bir ilişkiyle açıklanabilir:
- F: oluşan kuvveti ifade eder.
- P: sıvı basıncını ifade eder.
- A: basıncın etkidiği yüzey alanını ifade eder.
Bir hidrolik silindirin piston yüzeyine basınçlı sıvı uygulandığında piston üzerinde kuvvet meydana gelir. Bu nedenle aynı basınç altında daha büyük etkili piston alanı daha yüksek teorik kuvvet oluşturabilir. Tersine, belirli bir kuvvet gereksinimi için piston alanı ve sistem basıncı birlikte tasarlanabilir.
Bir Hidrolik Sistemin Temel Bileşenleri
Modern bir hidrolik sistem yalnızca pompa ve silindirden oluşmaz. ISO'nun akışkan güç sistemleri sınıflandırmasında da pompa ve motorlar, silindirler, borulama ve bağlantılar, valfler gibi kontrol bileşenleri ile filtreleme ve akışkan kirliliği kontrolü ayrı teknik kategoriler altında ele alınmaktadır [9].
- Hidrolik akışkan ve rezervuar: Sistemde enerjiyi taşıyan ortam sıvıdır. Rezervuar ise bu akışkanın depolandığı ve devreye yeniden alınabildiği bölümdür. Hidrolik akışkan, mimariye bağlı olarak yağlama ve ısı transferi gibi işlevlere de katkı sağlayabilir.
- Hidrolik pompa: Pompanın görevi mekanik enerjiyi hidrolik enerjiye dönüştürerek sistem içerisinde akış oluşturmaktır. Pompa doğrudan “basınç üretmez”; akış oluşturur. Basınç, bu akışın sistemdeki yüke ve dirence karşı çalışması sonucunda gelişir.
- Valfler: Yön kontrol valfleri sıvının hangi yöne ilerleyeceğini, basınç kontrol elemanları sistemdeki basınç seviyelerini, debi kontrol elemanları ise akış miktarını yönetmek amacıyla kullanılabilir.
- Aktüatörler: Hidrolik silindirler doğrusal hareket ve kuvvet üretirken, hidrolik motorlar dönme hareketi sağlayabilir. Silindir çapı, etkili piston alanı, strok uzunluğu, çalışma basıncı ve ihtiyaç duyulan debi temel tasarım parametreleridir.
- Sensörler ve elektronik kontrol: Basınç, konum veya başka fiziksel değişkenler sensörlerle ölçülerek kontrol birimine aktarılabilir. Böylece sistem kendi fiziksel durumunu ölçerek kontrol kararlarının güncellenebildiği bir yapıya dönüşebilir.
Hidrolikten Elektrohidroliğe
Klasik bir hidrolik sistemde bir valf mekanik olarak kontrol edilebilir. Modern elektrohidrolik sistemlerde ise valfler ve aktüatörler elektronik kontrol katmanıyla birlikte çalışabilir.
Basitleştirilmiş bir kapalı çevrim sistem şu şekilde düşünülebilir:
Sensörden alınan basınç veya konum bilgisi hedef değerle karşılaştırılır ve sistemin komutu buna göre güncellenir.
Bu yaklaşımın sağlık teknolojilerindeki somut örneklerinden biri Ohnishi ve arkadaşlarının geliştirdiği Hydraulic Bilateral Servo System'dir. Sistemde bilgisayar kontrollü motor, paralel bağlı hidrolik aktüatörler, konum sensörleri ve basınç sensörleri birlikte kullanılarak exoskeleton kolunun eklem hareketi kontrol edilmiştir [7].
Hidroliğin Sağlık Teknolojilerindeki Kullanımı
Hidrolik teknolojinin sağlık, yardımcı teknoloji ve rehabilitasyon mühendisliğindeki kullanımına bakıldığında özellikle protez eklemleri ve robot destekli hareket sistemleri dikkat çeker.
1. Hidrolik Protez Dizler
Transfemoral amputasyon sonrasında kullanılan protez diz mekanizmalarında diz hareketinin yürüyüş boyunca kontrollü biçimde yönetilmesi gerekir. Hidrolik sistemler burada yalnızca hareket üretmek için değil, harekete kontrollü direnç ve sönümleme sağlamak amacıyla da kullanılabilir.
Zhang ve arkadaşlarının geliştirdiği mikroişlemci kontrollü protez dizde elektrik kontrollü bir hidrolik silindir kullanılmış ve diz fleksiyon ile ekstansiyon sönümlemesi birbirinden bağımsız ve sürekli biçimde ayarlanmıştır. Araştırmacılar sistemi 0,6 m/s, 1,1 m/s ve 1,6 m/s olmak üzere farklı yürüyüş hızlarında değerlendirmiştir [4].
2. Hidrolik Ayak-Bilek Protezleri
Benzer bir yaklaşım ayak-bilek protezlerinde de karşımıza çıkar. De Asha ve arkadaşları, unilateral transtibial ve transfemoral amputasyonu bulunan 19 katılımcıda rijit ayak-bileği olan alışılmış protez ayağı ile Echelon hidrolik ayak-bilek cihazını karşılaştırmıştır.
Hidrolik cihaz kullanıldığında her iki grupta da protez ayağın altındaki basınç merkezinin ilerleyişinin daha düzgün ve hızlı olduğu, protez tarafındaki duruş fazında vücut kütle merkezi hızındaki azalmanın daha küçük olduğu ve katılımcıların kendi seçtikleri yürüyüş hızının daha yüksek olduğu bildirilmiştir [5].
Bu örnek, hidrolik kontrolün yalnızca ağır makine hareketlerinde değil, insan yürüyüşü sırasında gerçekleşen çok daha küçük ve hassas mekanik etkileşimlerde de kullanılabileceğini gösterir.
3. Elektrohidrolik Ortezler
Hidrolik sistemler yürüyüş araştırmalarında kullanılan aktif ortezlerde de karşımıza çıkar. Noël ve arkadaşları insan yürüyüşü sırasında ayak bileğine kontrollü kuvvet alanları ve hızlı yer değiştirmeler uygulayabilmek amacıyla bir elektrohidrolik ayak-bilek ortezi geliştirmiştir.
Sistemde hortumlarla birbirine bağlanan iki hidrolik silindirden oluşan kapalı bir hidrolik devre kullanılmış ve sistem elektrik motoruyla kontrol edilmiştir. Geliştirilen ortez farklı yürüyüş hızlarında kontrollü kuvvet alanları oluşturabilmiştir [6].
Burada hidrolik sistem doğrudan bir terapi cihazından ziyade insan hareketini ve proprioseptif refleksleri araştırmak için geliştirilmiş kontrollü bir mühendislik platformudur.
4. Exoskeleton ve Yardımcı Hareket Sistemleri
Hidrolik aktüasyonun bir başka dikkat çekici kullanım alanı exoskeleton sistemleridir. Ohnishi ve arkadaşlarının çalışmasında bilgisayar kontrollü hidrolik bilateral servo mimarisi üst ekstremite exoskeleton sistemine uygulanmış; basınç ve konum sensörleriyle hidrolik aktüatörlerin birlikte çalışması sağlanmıştır [7].
Foglyano ve arkadaşları ise fonksiyonel nöromüsküler stimülasyon ile exoskeleton yapısını birleştiren hibrit bir nöroprotez için hidrolik güç destek sistemi geliştirmiştir. Bu sistemde bir pompa, akümülatör içerisinde hidrolik enerjiyi depolamakta; yön kontrol valfleri ise basınçlı sıvıyı hidrolik silindire yönlendirmektedir. Deneysel sistem, 3171 kPa giriş basıncında exoskeleton kalça eklemine 21 Nm yardımcı tork sağlayabilmiştir [8].
Araştırmacıların hidrolik sistemi değerlendirme nedenlerinden biri yüksek tork/kütle oranı ve güç kaynağının gövdeye daha yakın konumlandırılarak gücün farklı eklemlere iletilebilmesi olmuştur [8].
Hidrolik Sistemlerin Güçlü Yönleri ve Zorlukları
Hidrolik sistemlerin temel avantajlarından biri yüksek kuvvet ve tork gerektiren uygulamalarda kompakt aktüasyon çözümleri oluşturabilmeleridir. Exoskeleton üzerine geliştirilen hidrolik güç destek sistemi çalışmasında da hidrolik teknolojinin yüksek tork/kütle oranı önemli tasarım gerekçelerinden biri olarak belirtilmiştir [8].
Bununla birlikte bu avantaj bir mühendislik bedeliyle gelir. Bir hidrolik sistem çok sayıda bileşenin birlikte çalışmasını gerektirebilir:
- pompa
- valfler
- hortum ve bağlantılar
- hidrolik akışkan
- sızdırmazlık elemanları
- filtreleme
- sensörler
Kaçaklar, akışkan kirliliği, sıcaklık değişimi, basınç kayıpları, valf dinamikleri ve sistem verimliliği tasarım sürecinde dikkate alınmalıdır.
Enerji verimliliği de önemli bir tasarım konusudur. ISO/TR 22164:2020 hidrolik sistemlerin enerji verimliliğini iyileştirmeye yönelik uygulama notları sunarken, ISO 18464:2025 amaçlanan işlev korunurken mümkün olan en düşük enerji tüketimine yönelik tasarım metodolojisi tanımlar [2,3].
Medikal Bir Hidrolik Sistem Tasarlarken Ne Değişir?
İnsanla doğrudan etkileşime giren bir sistemde yalnızca gerekli kuvveti üretmek yeterli değildir. Sistemin hata durumundaki davranışı da tasarımın bir parçasıdır.
Basınç sensörü yanlış değer gönderirse ne olur? Valf açık konumda kalırsa aktüatör hareket etmeye devam eder mi? Hortum veya bağlantı elemanında kaçak meydana gelirse sistem nasıl davranır? Elektrik kesildiğinde sistemde depolanmış hidrolik enerji güvenli bir durumda kalabilir mi? Aktüatör beklenmeyen bir yükle karşılaştığında maksimum kuvvet nasıl sınırlandırılır?
Bu sorular yalnızca kontrol yazılımıyla çözülemez. Mekanik sınırlar, basınç tahliye mekanizmaları, valf mimarisi, sensörler, elektronik kontroller ve hata durumları bir sistem olarak birlikte değerlendirilmelidir.
ISO 4413:2010 da hidrolik sistemlerle ilişkili önemli tehlikelerin ele alınmasını ve sistem amaçlandığı şekilde kullanıldığında bu tehlikelerin önlenmesine yönelik prensiplerin uygulanmasını temel kapsamına alır [1]. Sağlık teknolojilerinde ise buna ek olarak ilgili cihazın kendi kullanım amacı, risk sınıfı, biyomekanik gereksinimleri ve uygulanabilir medikal cihaz standartlarının ayrıca değerlendirilmesi gerekir.
Neden Bu Bir Sağlık Ar-Ge Şirketi İçin İlginç?
Hidrolik sistemler multidisipliner ürün geliştirmenin güçlü örneklerinden biridir. Bir silindirin geometrisi mekanik tasarım problemidir. Akışkanın basıncı ve debisi akışkanlar mekaniği problemidir. Elektronik valfin sürülmesi elektronik problemidir. Sensörlerden veri alınması ölçüm ve gömülü sistem problemidir. Aktüatörün hedef hareketi güvenli biçimde gerçekleştirmesi kontrol ve yazılım problemidir. İnsan vücuduyla etkileşim başladığında bunlara biyomekanik ve klinik gereksinimler de eklenir.
Sağlık teknolojilerindeki araştırmalar da bu disiplinlerin gerçekten aynı sistem içerisinde buluşabildiğini göstermektedir. Elektrohidrolik ortezlerde mekanik yapı, hidrolik silindirler ve elektrik motorları; exoskeleton sistemlerinde ise hidrolik aktüatörler, basınç sensörleri, konum sensörleri ve bilgisayar kontrollü sistemler birlikte kullanılmıştır [6–8].
Hidroliği sağlık Ar-Ge'si açısından ilginç yapan da budur. Bir iş makinesini hareket ettiren temel akışkan gücü prensipleri, uygun ölçeklendirme ve kontrol mimarisiyle bir protez eklemde hareketin sönümlenmesinden bir exoskeleton eklemine yardımcı tork aktarılmasına kadar oldukça farklı problemlerde kullanılabilir [4–8].
Sonuç
Hidrolik sistemler, basınçlandırılmış sıvı aracılığıyla enerjinin iletilmesini ve bunun kuvvet, hareket veya mekanik direnç olarak kullanılmasını sağlayan akışkan güç sistemleridir.
Yüksek kuvvet üretme kapasiteleri nedeniyle endüstriyel makinelerle özdeşleşmiş olsalar da hidrolik teknolojisinin kullanım alanı bununla sınırlı değildir. Mikroişlemci kontrollü protez dizlerden hidrolik ayak-bilek protezlerine, elektrohidrolik ortezlerden exoskeleton güç destek sistemlerine kadar farklı biyomedikal ve rehabilitasyon mühendisliği uygulamalarında hidrolik mekanizmalar araştırılmış ve uygulanmıştır [4–8].
Sensörler, elektronik valfler ve kontrol algoritmaları sisteme eklendiğinde hidrolik artık yalnızca “basınçlı sıvıyla bir pistonu hareket ettirme” teknolojisi olmaktan çıkar. Ölçebilen, kontrol edilebilen ve yüksek mekanik kuvveti fiziksel dünyaya hassas biçimde aktarabilen bir mekatronik sistemin parçasına dönüşür.
Kaynaklar
- International Organization for Standardization. ISO 4413:2010 – Hydraulic fluid power — General rules and safety requirements for systems and their components. Edition 3, 2010. Son gözden geçirme ve doğrulama: 2021.
- International Organization for Standardization. ISO/TR 22164:2020 – Hydraulic fluid power — Application notes for the optimization of the energy efficiency of hydraulic systems. 2020.
- International Organization for Standardization. ISO 18464:2025 – Hydraulic fluid power — Design methodology for energy efficient systems. Edition 1, Mayıs 2025.
- Zhang, Y., Cao, W., Yu, H., Meng, Q., & Chen, W. (2020). Pilot study of the microprocessor-controlled prosthetic knee with a novel hydraulic damper. Technology and Health Care, 28(1), 93–97. DOI: 10.3233/THC-191764.
- De Asha, A. R., Munjal, R., Kulkarni, J., & Buckley, J. G. (2014). Impact on the biomechanics of overground gait of using an 'Echelon' hydraulic ankle-foot device in unilateral trans-tibial and trans-femoral amputees. Clinical Biomechanics, 29(7), 728–734. DOI: 10.1016/j.clinbiomech.2014.06.009.
- Noël, M., Cantin, B., Lambert, S., Gosselin, C. M., & Bouyer, L. J. (2008). An electrohydraulic actuated ankle foot orthosis to generate force fields and to test proprioceptive reflexes during human walking. IEEE Transactions on Neural Systems and Rehabilitation Engineering, 16(4), 390–399. DOI: 10.1109/TNSRE.2008.926714.
- Ohnishi, K., Saito, Y., Oshima, T., & Higashihara, T. (2013). Powered orthosis and attachable power-assist device with Hydraulic Bilateral Servo System. Annual International Conference of the IEEE Engineering in Medicine and Biology Society, 2850–2853. DOI: 10.1109/EMBC.2013.6610134.
- Foglyano, K. M., Kobetic, R., To, C. S., Bulea, T. C., Schnellenberger, J. R., Audu, M. L., Nandor, M. J., Quinn, R. D., & Triolo, R. J. (2015). Feasibility of a Hydraulic Power Assist System for Use in Hybrid Neuroprostheses. Applied Bionics and Biomechanics, 2015, Article 205104. DOI: 10.1155/2015/205104.
- International Organization for Standardization. ICS 23.100 – Fluid power systems. Teknik sınıflandırma: fluid power systems in general; pumps and motors; cylinders; piping and couplings; control components; filters, seals and contamination of fluids.