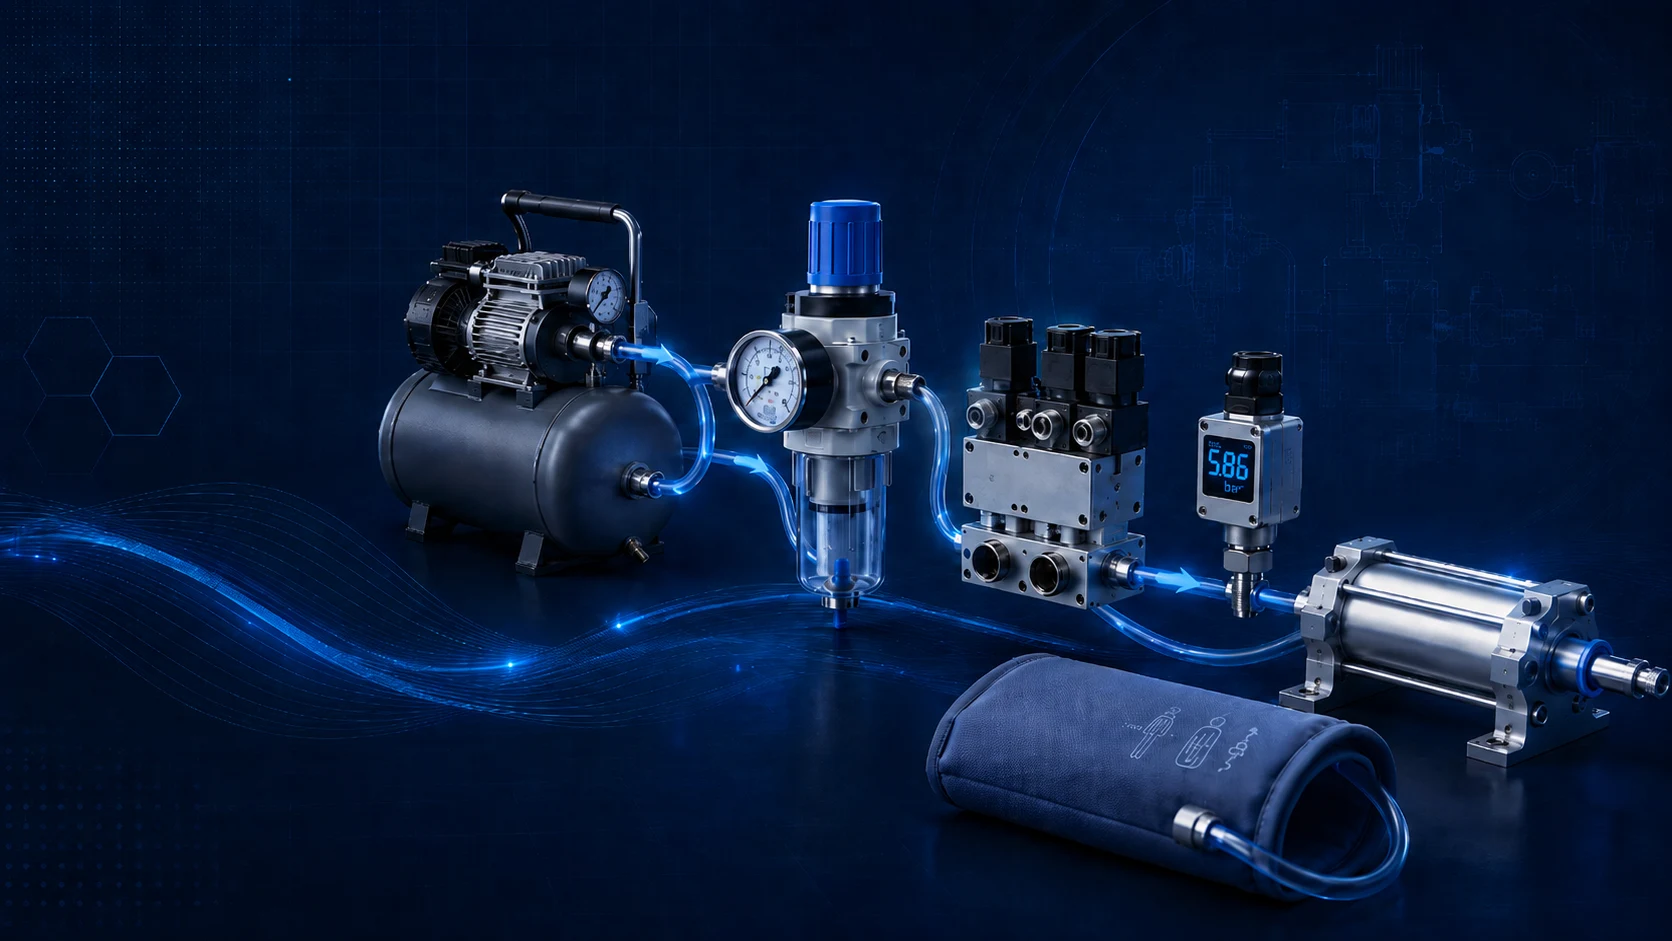
Bir tansiyon aletinin kolunuzu kontrollü biçimde sıkması, bir rehabilitasyon cihazının hastanın parmaklarını hareket ettirmesi veya bir ventilatörün solunum devresindeki gaz akışını hassas biçimde yönetmesi ilk bakışta birbirinden oldukça farklı teknolojiler gibi görünebilir.
Ancak bu sistemlerin bazıları aynı temel mühendislik yaklaşımından yararlanır: basınçlandırılmış bir gazın enerjisini kontrollü bir şekilde kuvvet, hareket veya akışa dönüştürmek.
Bu yaklaşımın adı pnömatiktir.
Pnömatik sistemler fabrikalardaki otomasyon hatlarından robotik sistemlere kadar uzun süredir kullanılmaktadır. Sağlık teknolojilerinde ise pnömatik sistemlerin önemi yalnızca “hava ile hareket üretmekten” ibaret değildir. Basıncın sensörlerle ölçülmesi, valflerle yönlendirilmesi ve elektronik kontrol birimleri tarafından sürekli ayarlanması sayesinde pnömatik sistemler, insan vücuduyla doğrudan etkileşim kuran kontrollü cihazların geliştirilmesine de olanak sağlayabilir.
Pnömatik Sistem Nedir?
Pnömatik, en basit ifadeyle basınçlandırılmış gaz kullanılarak enerji iletimi ve kontrolü yapılmasıdır. Uygulamaların büyük bölümünde kullanılan gaz havadır.
Bir pnömatik sistemde hava basınçlandırılır, uygun basınca getirilir, boru veya hortumlarla taşınır ve valfler aracılığıyla sistemin ihtiyaç duyduğu bölgeye yönlendirilir. Basınçlı hava daha sonra bir silindir, hava odacığı, pnömatik kas veya başka bir aktüatör üzerinde mekanik etki oluşturabilir.
ISO 4414:2010, makinelerde kullanılan pnömatik akışkan güç sistemleri ve bileşenleri için genel kurallar ve güvenlik gereksinimleri tanımlayan temel uluslararası standartlardan biridir. Standart; tasarım, yapım, kurulum, işletim, bakım, güvenilirlik ve sistemle ilişkili tehlikelerin azaltılması gibi başlıkları ele alır [1].
Basınç Nasıl Kuvvete Dönüşür?
Pnömatiğin temelini anlamak için basitleştirilmiş bir kuvvet ilişkisi kullanılabilir:
- Fteorik: ideal koşullardaki teorik silindir kuvvetini ifade eder.
- ΔP: pistonun iki tarafı arasındaki basınç farkını ifade eder.
- Aetkin: basıncın etkidiği etkin piston alanını ifade eder.
Pnömatik silindirde teorik kuvvet, pistonun iki tarafındaki basınç farkının etkin piston alanıyla çarpımına bağlıdır. Karşı taraf atmosfere açık ve P manometrik basınç olarak kullanılıyorsa bu ilişki pratikte F ≈ P × A biçimine indirgenebilir. Çift etkili bir silindirin geri dönüş hareketinde ise piston kolunun kapladığı alan etkin alandan çıkarılır [12].
Fakat gerçek sistemler bu denklemden daha hareketlidir. Hortumlardaki basınç kayıpları, valflerin akış kapasitesi, sürtünme, sızdırmazlık elemanları ve özellikle havanın sıkıştırılabilir olması sistemin dinamik davranışını etkiler. Pnömatik aktüatörlerin yumuşak ve esnek davranış gösterebilmesinin sebeplerinden biri de budur.
Bu özellik bazı endüstriyel uygulamalarda hassas konum kontrolünü zorlaştırabilirken, insanla temas eden sistemlerde önemli bir avantaj haline gelebilir.
Bir Pnömatik Sistemin Temel Bileşenleri
Bir pnömatik sistemi yalnızca “kompresör ve piston” olarak düşünmek eksik olur. Modern sistemlerde mekanik, elektronik ve yazılım katmanları birlikte çalışır.
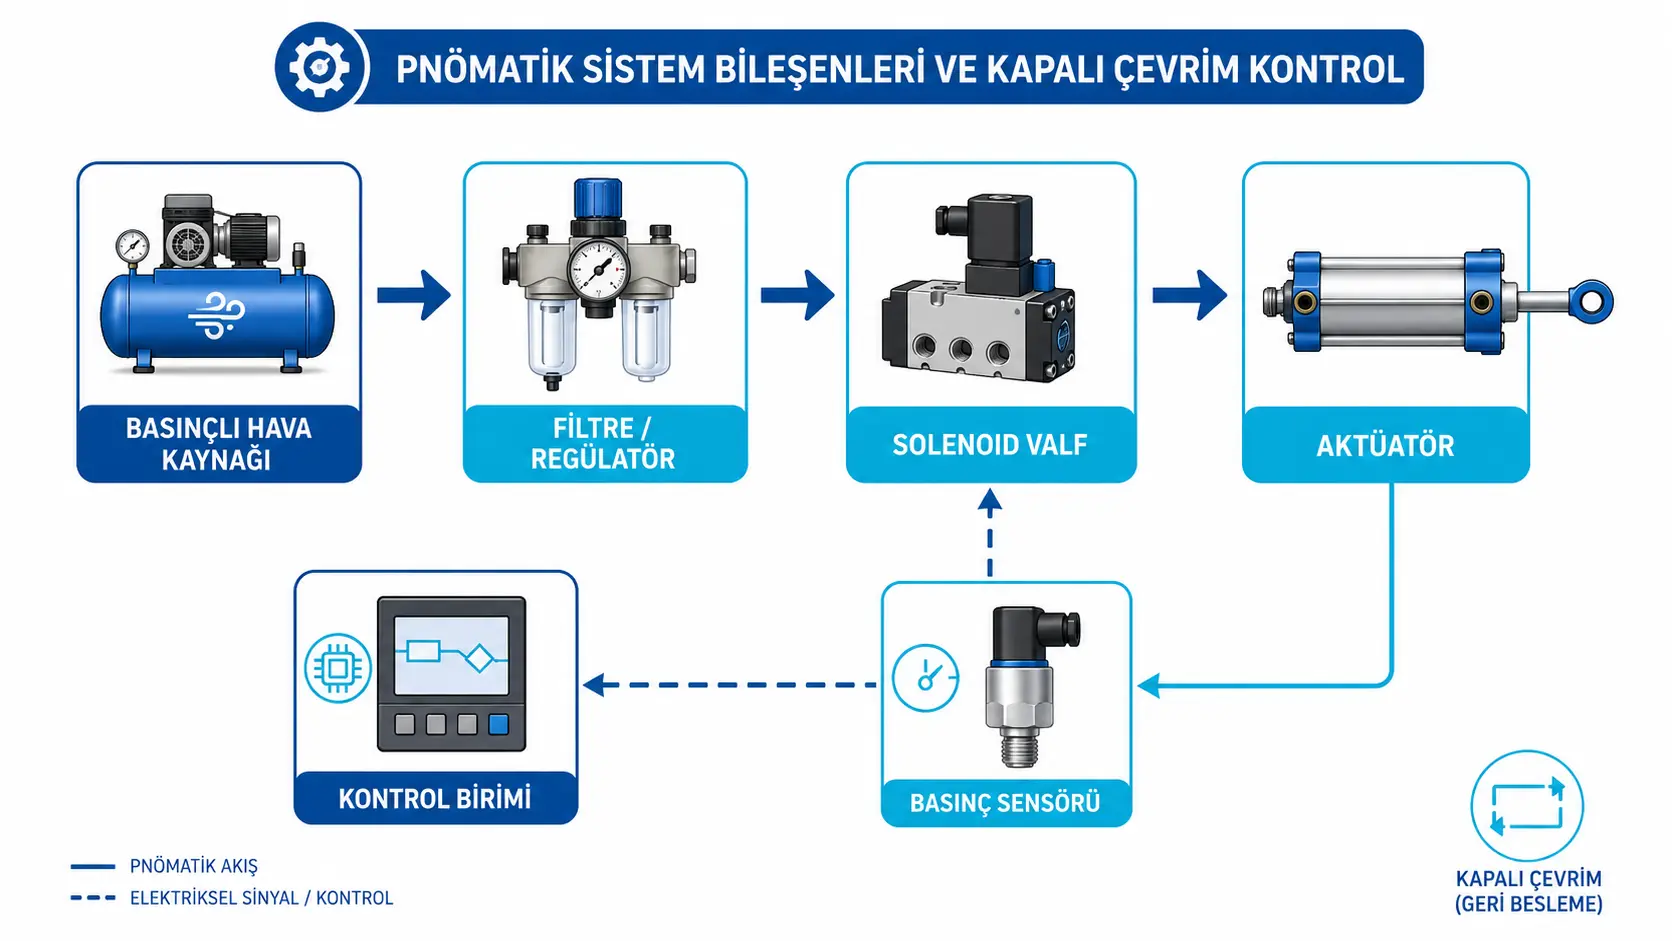
- Basınçlı hava kaynağı: Endüstriyel uygulamalarda bu kaynak çoğunlukla kompresördür. Medikal ve taşınabilir uygulamalarda ise merkezi medikal hava altyapısı, gaz kaynakları, küçük pompalar veya uygulamaya özel hava üretim sistemleri kullanılabilir. Dolayısıyla her pnömatik cihazın içerisinde mutlaka büyük bir kompresör bulunması gerekmez.
- Hava hazırlama ve basınç regülasyonu: Basınçlı havanın yalnızca mevcut olması yeterli değildir. Havanın sistemin gereksinimlerine uygun basınç, temizlik ve nem seviyesinde olması gerekir. Filtreler istenmeyen parçacıkları ayırabilir, regülatörler ise sistemin ihtiyaç duyduğu çalışma basıncını oluşturur.
- Valfler: Pnömatik sistemin trafiğini yöneten elemanlardır. Havanın geçip geçmeyeceğini, hangi yöne gideceğini ve bazı sistemlerde ne kadar akış veya basınç oluşturulacağını kontrol ederler. Solenoid valflerde mekanik kontrol elektriksel bir sinyal üzerinden gerçekleştirilebilir.
- Aktüatör: Basınçlı havanın enerjisinin fiziksel harekete dönüştüğü elemandır. Klasik bir pnömatik silindirde basınçlı hava pistonu doğrusal olarak hareket ettirir. Yumuşak robotik sistemlerde ise hava, esnek odacıkları veya pnömatik yapay kasları şişirerek farklı hareketler oluşturabilir. Bu yapılarda mekanik uyumluluk ve yüksek kuvvet/ağırlık oranı öne çıkarken, kontrol problemleri de aynı ölçüde önem kazanır [6–8].
- Sensörler: Basınç, debi, konum veya kuvvet sensörleri sistemin fiziksel durumunu elektronik kontrol birimine aktarabilir. Böylece sistem yalnızca komut veren değil, kendi davranışını gözlemleyen bir yapıya dönüşür.
Açık Çevrimden Kapalı Çevrim Kontrole
Basit bir pnömatik sistem şu mantıkla çalışabilir:
Bu, açık çevrim kontrolün basitleştirilmiş bir örneğidir. Fakat sağlık teknolojilerinde çoğu zaman yalnızca valfin ne kadar süre açık kaldığını bilmek yeterli değildir. Hastaya gerçekten uygulanan basıncın veya sistemde oluşan akışın da bilinmesi gerekir.
Bu durumda sensör sisteme dahil edilir.
Kontrolcü sensörden gelen değeri hedef değerle karşılaştırır. Basınç düşükse hava ekler, yüksekse hava girişini azaltabilir veya tahliye valfini açabilir. Bu yapı kapalı çevrim kontrol olarak adlandırılır.
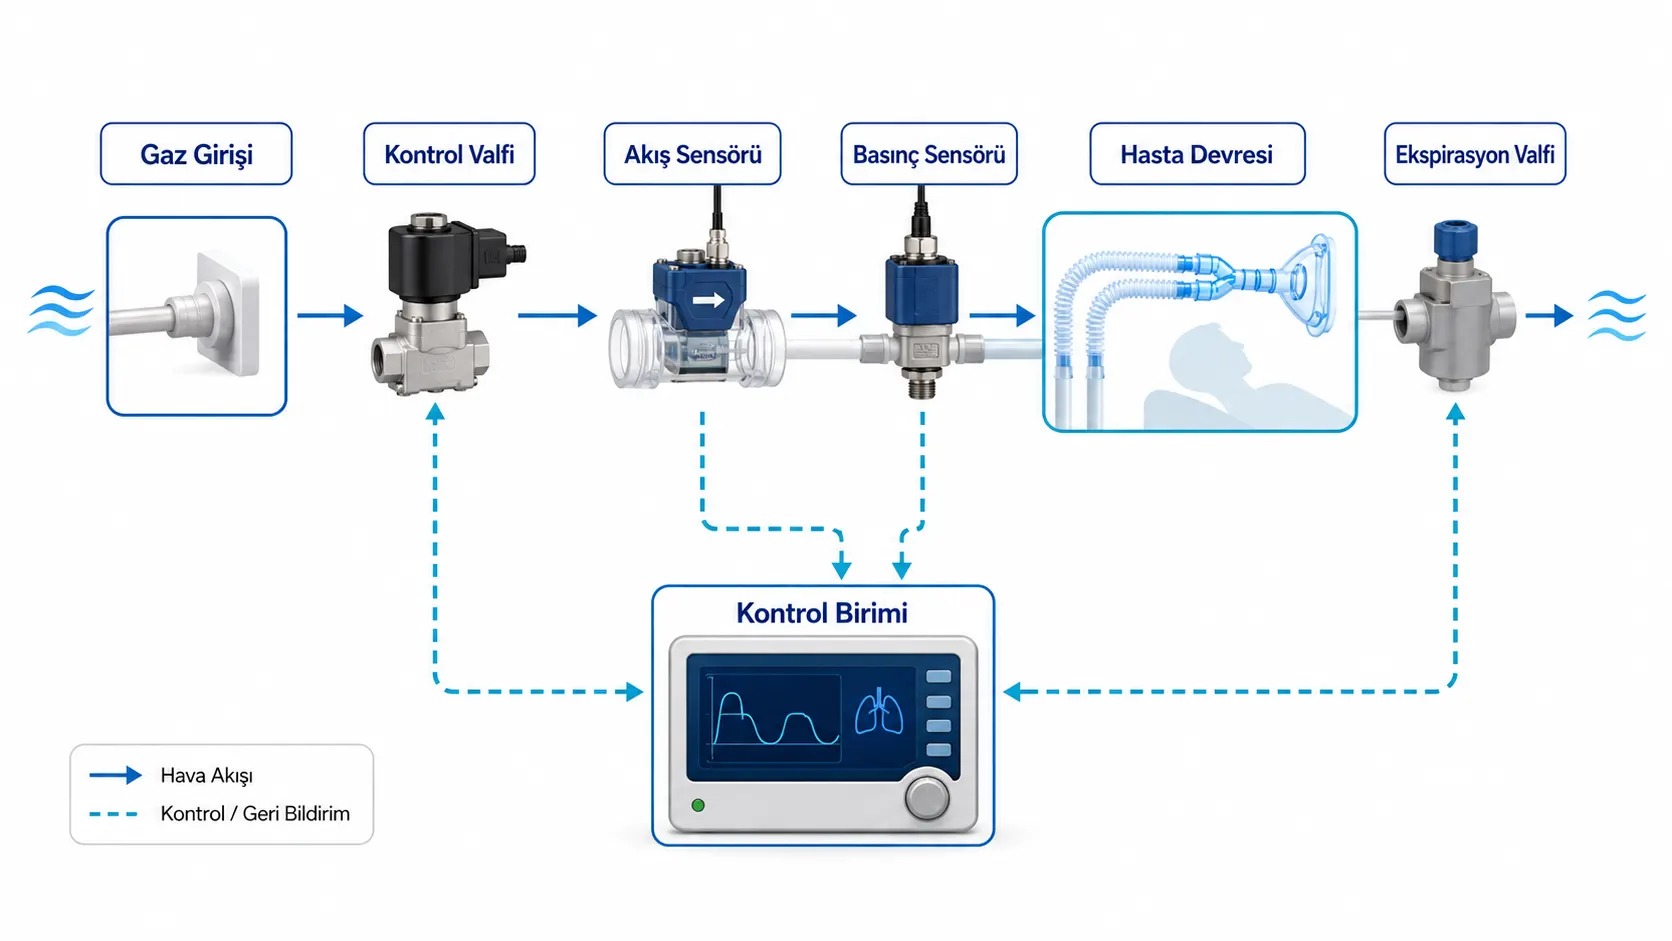
Modern ventilatör sistemlerinde de basınç ve akış sensörlerinden alınan bilgiler elektronik kontrol sistemlerine geri beslenebilir; mikroişlemci tarafından kontrol edilen akış valfleri, ventilatörün basınç, hacim ve akış dalga biçimlerinin yönetilmesinde rol oynayabilir [10]. Böylece pnömatik sistem, elektronik ve yazılım kontrolüyle birleştiğinde basit bir hava devresinden mekatronik bir sisteme dönüşür.
Pnömatiğin Sağlık Teknolojilerindeki Kullanımı
Pnömatik sistemlerin sağlık teknolojilerindeki kullanım alanları oldukça çeşitlidir. Burada üç örnek özellikle dikkat çekicidir: mekanik ventilasyon sistemleri, aralıklı pnömatik kompresyon cihazları ve rehabilitasyon robotları.
1. Mekanik Ventilasyon Sistemleri
Ventilatörler pnömatik kontrolün sağlık teknolojilerindeki en kritik örneklerinden biridir. Modern ventilatör mimarileri üreticiye ve kullanım amacına göre değişse de basınç ve akışın ölçülmesi, gazın kontrol valfleri üzerinden yönetilmesi ve elektronik kontrol sistemiyle solunum parametrelerinin düzenlenmesi temel mühendislik problemleri arasındadır [10].
Bu cihazlarda kontrol edilen yalnızca “hava verilip verilmemesi” değildir. Basınç, akış, hacim, inspirasyon ve ekspirasyon davranışı gibi parametrelerin birbirleriyle ilişkisi dikkate alınmalıdır. Bu nedenle kritik bakım ventilatörleri, sıradan bir pnömatik devre olmaktan çok daha fazlasıdır ve temel güvenlik ile esas performans gereksinimleri ISO 80601-2-12:2023 gibi özel standartlarla düzenlenmektedir [3].
2. Aralıklı Pnömatik Kompresyon
Pnömatiğin insan vücuduyla doğrudan temas ettiği bir diğer alan Intermittent Pneumatic Compression (IPC) sistemleridir. Bu cihazlarda genellikle bacak veya ekstremite etrafına yerleştirilen hava odacıkları belirlenen basınç ve zamanlama profillerine göre şişirilip söndürülür. IPC sistemlerinde manşet tasarımı, kompresyon basıncı ve zamanlama gibi parametreler cihaz tasarımının temel değişkenleri arasındadır [9].
IPC sistemleri klinikte venöz tromboembolizmin önlenmesine yönelik mekanik yöntemlerden biri olarak kullanılmaktadır. 2024 yılında yayımlanan sistematik derleme ve meta-analiz, cerrahi hastalarda IPC uygulamasının derin ven trombozu riskini azaltmadaki rolünü değerlendirmiştir [4]. Mühendislik açısından ise asıl ilginç nokta, bir IPC cihazının çoğu zaman pompa + valfler + hava odacıkları + basınç sensörleri + kontrol elektroniği + yazılım zincirinden oluşmasıdır.
Ayrıca yalnızca hedef basınca ulaşmak yeterli değildir. Basıncın uygulanma süresi, odacıkların hangi sırayla şişirildiği ve sistemin kullanım kolaylığı gerçek dünyadaki performansı etkileyebilir [9]. IPC sistemlerinde hasta rahatsızlığı ve kullanım uyumunun klinik uygulamada önemli faktörler olduğu da gösterilmiştir [5].
3. Rehabilitasyon Robotları ve Yumuşak Aktüatörler
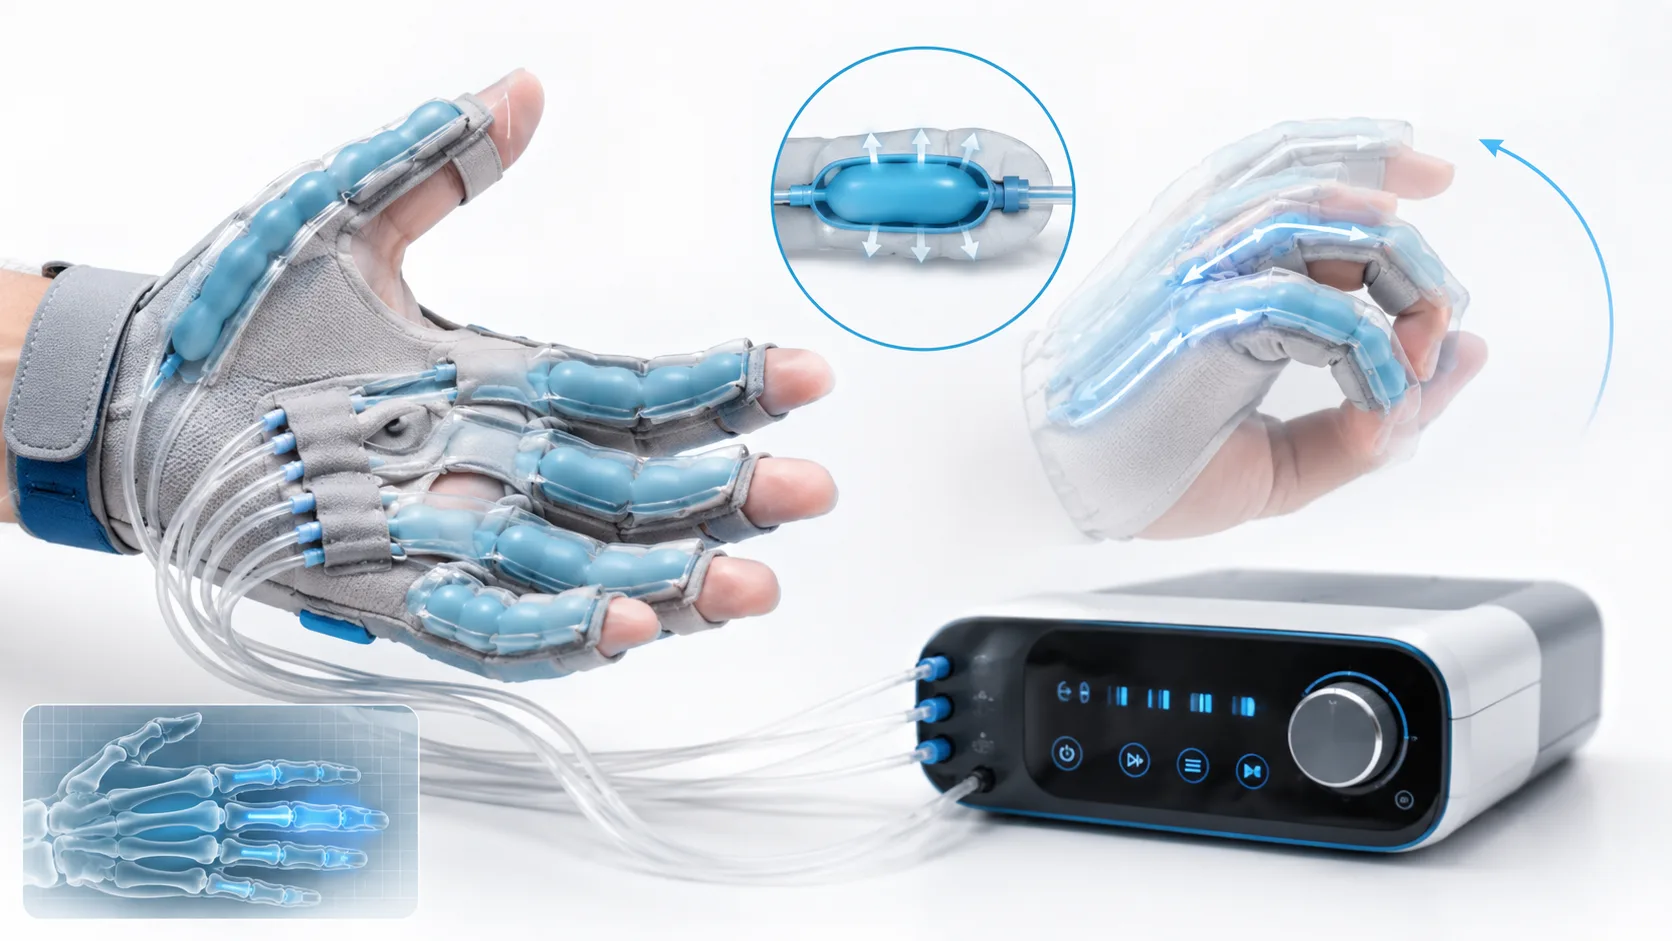
Pnömatik sistemlerin daha yeni ve dikkat çekici kullanım alanlarından biri soft robotics, yani yumuşak robotiktir. Geleneksel elektrik motoru ve rijit mekanizma kullanan robotların aksine, bazı yumuşak robotik sistemlerde hareket esnek hava odacıkları veya pnömatik yapay kaslarla oluşturulur.
Basınç uygulandığında yapay kas kasılabilir veya yumuşak bir yapı belirli yönde bükülebilir. Bu davranış insan kaslarının hareket karakteristiğine daha yakın, uyumlu mekanik yapılar oluşturulmasına yardımcı olabilir. Pnömatik yapay kasların düşük ağırlık, yüksek kuvvet/ağırlık oranı ve mekanik uyumluluk gibi avantajları rehabilitasyon uygulamalarında uzun süredir araştırılmaktadır [6–8].
Bununla birlikte havanın sıkıştırılabilir olması, histerezis ve doğrusal olmayan sistem davranışı hassas kontrolü zorlaştırabilir. Yani pnömatiğin en önemli avantajlarından biri olan esneklik, aynı zamanda kontrol mühendisinin çözmesi gereken problemlerden birine dönüşebilir.
Pnömatik Sistemlerin Avantajları
Pnömatik teknolojinin sağlık ve rehabilitasyon uygulamalarında ilgi çekici olmasının birkaç önemli nedeni vardır:
- Aktüatörler nispeten hafif tasarlanabilir.
- Basınç kontrollü biçimde ayarlanabilir.
- Yumuşak ve mekanik olarak uyumlu hareket oluşturulabilir.
- Elektronik valflerle mikrodenetleyici tabanlı sistemlere kolayca entegre edilebilir.
- Bazı uygulamalarda elektrik motoru, dişli ve karmaşık mekanik aktarma sistemlerine alternatif oluşturabilir.
- İnsanla fiziksel etkileşim gerektiren sistemlerde pnömatiğin doğal mekanik uyumluluğundan yararlanılabilir [6–8].
Ancak bütün bunlar pnömatiğin her problem için en iyi çözüm olduğu anlamına gelmez.
Pnömatiğin Zorlukları
Pnömatik sistem tasarımında en temel zorluklardan biri havanın sıkıştırılabilir olmasıdır. Elektrikli bir motorda konumu enkoder üzerinden daha doğrudan kontrol etmek mümkün olabilirken, pnömatik bir sistemde basınç değişimleri ile mekanik hareket arasındaki ilişki çok daha karmaşık olabilir.
- hortum hacimleri
- kaçaklar
- valf tepki süreleri
- aktüatör geometrisi
- sıcaklık değişimleri
- akış kısıtlamaları
- sensör doğruluğu
Özellikle giyilebilir rehabilitasyon sistemlerinde bir başka problem de basınçlı hava kaynağının taşınabilirliğidir. Pnömatik yapay kasların kendileri hafif ve uyumlu olabilse de büyük, ağır veya gürültülü pompa ve kompresör gereksinimi ambulatuvar uygulamalarda taşınabilirliği sınırlayabilir [11].
Enerji verimliliği de ayrıca değerlendirilmelidir. ISO/TR 22165:2018, pnömatik sistemlerin işlevsellik ve ekonomik verimlilik korunarak daha enerji verimli tasarlanmasına yönelik uygulama notları sunmaktadır [2].
Medikal Bir Pnömatik Sistem Tasarlarken Ne Değişir?
Endüstriyel bir silindirin yanlış hareket etmesi üretimin durmasına neden olabilir. İnsan vücuduna basınç uygulayan bir medikal cihazda ise aynı hata hasta güvenliği problemi haline gelebilir. Bu nedenle medikal pnömatik sistemlerde yalnızca “sistem çalışıyor mu?” sorusu yeterli değildir.
Sensör arızalanırsa ne olur? Valf açık konumda sıkışırsa ne olur? Hortum çıkarsa sistem bunu algılayabilir mi? Basınç hedef değerin üzerine çıkarsa mekanik veya yazılımsal güvenlik katmanı var mı? Elektrik kesildiğinde sistem hangi durumda kalır? Kontrol yazılımı çökerse pnömatik devre güvenli bir duruma geçebilir mi?
ISO 4414:2010, pnömatik sistemlerin tasarımında yalnızca normal çalışmayı değil; sistemle ilişkili önemli tehlikelerin azaltılmasını ve güvenilir işletimi de dikkate alır [1]. Sağlık teknolojilerinde ise bu yaklaşım cihazın kendi ürün standardı, risk yönetimi süreci ve doğrulama gereksinimleriyle birlikte değerlendirilmelidir. Kritik bakım ventilatörlerinde temel güvenlik ve esas performans gereksinimlerini ele alan ISO 80601-2-12:2023 bunun iyi bir örneğidir [3].
Neden Bu Bir Sağlık Ar-Ge Şirketi İçin İlginç?
Pnömatik sistemler mekanik, elektronik, yazılım ve biyomedikal mühendisliğin kesiştiği güçlü bir çalışma alanıdır. Bir cihazın hava odacığını tasarlamak mekanik tasarım problemidir; basıncı ölçmek sensör ve elektronik problemidir; solenoid valfleri sürmek elektronik kontrol problemidir; hedef basınca güvenli biçimde ulaşmak kontrol algoritması problemidir. Hastaya uygulanacak basınç profilini belirlemek ise artık yalnızca mühendislik değil, klinik gereksinimlerle birlikte değerlendirilmesi gereken bir sistem tasarımı problemidir.
Pnömatik teknolojiyi ilginç yapan da tam olarak budur. Basit görünen bir hava basıncı, doğru sensörler ve kontrol algoritmalarıyla birleştiğinde kontrollü kompresyon sağlayan bir medikal cihaza, bir rehabilitasyon robotuna veya çok daha karmaşık bir solunum destek sisteminin parçasına dönüşebilir.
Sonuç
Pnömatik sistemler, basınçlandırılmış gazın enerjisini kontrollü biçimde kuvvet, hareket veya akışa dönüştüren sistemlerdir.
Fakat günümüz mühendisliğinde pnömatik artık yalnızca pistonları ileri geri hareket ettiren klasik fabrika teknolojisi değildir. Sensörler, solenoid valfler, mikrodenetleyiciler ve kontrol algoritmalarıyla birleştiğinde ölçebilen, karar verebilen ve fiziksel dünyaya kontrollü şekilde etki eden mekatronik sistemlerin temel bileşenlerinden biri haline gelir.
Sağlık teknolojilerinde ise bu özellik daha da önemli hale gelir. Çünkü kontrol edilen şey bazen bir üretim hattındaki metal parça değil, doğrudan insan vücuduna uygulanan basınç, hareket veya solunum akışıdır. Bu noktada pnömatik tasarım yalnızca “hava hareketi” problemi olmaktan çıkar; güvenli ve kontrollü fiziksel etkileşim problemine dönüşür.
Kaynaklar
- International Organization for Standardization. ISO 4414:2010 – Pneumatic fluid power: General rules and safety requirements for systems and their components. Standardın 2010 baskısı ISO tarafından 2021'de yeniden değerlendirilmiş ve mevcut sürüm olarak doğrulanmıştır.
- International Organization for Standardization. ISO/TR 22165:2018 – Pneumatic fluid power: Application notes for the improvement of the energy efficiency of pneumatic systems.
- International Organization for Standardization. ISO 80601-2-12:2023 – Medical electrical equipment, Part 2-12: Particular requirements for basic safety and essential performance of critical care ventilators.
- Kim, N. Y., Ryu, S., & Kim, Y. H. (2024). Effects of intermittent pneumatic compression devices interventions to prevent deep vein thrombosis in surgical patients: A systematic review and meta-analysis of randomized controlled trials. PLOS ONE, 19(7), e0307602. DOI: 10.1371/journal.pone.0307602.
- Greenall, R., & Davis, R. E. (2020). Intermittent pneumatic compression for venous thromboembolism prevention: a systematic review on factors affecting adherence. BMJ Open, 10, e037036. DOI: 10.1136/bmjopen-2020-037036.
- Zhang, Y., Zhang, S., Cai, M., Shi, Y., Yu, Q., Wei, F., Li, S., & Liu, C. (2025). Structure, sensing and control of pneumatic upper limb rehabilitation system: Review and prospect. Computers in Biology and Medicine, 196(Pt A), 110714. DOI: 10.1016/j.compbiomed.2025.110714.
- Morales, R., Badesa, F. J., García-Aracil, N., Sabater, J. M., & Pérez-Vidal, C. (2011). Pneumatic robotic systems for upper limb rehabilitation. Medical & Biological Engineering & Computing, 49(10), 1145–1156. DOI: 10.1007/s11517-011-0814-3.
- Tiboni, M., Borboni, A., Vérité, F., Bregoli, C., & Amici, C. (2022). Sensors and Actuation Technologies in Exoskeletons: A Review. Sensors, 22(3), 884. DOI: 10.3390/s22030884.
- Morris, R. J. (2008). Intermittent pneumatic compression – systems and applications. Journal of Medical Engineering & Technology, 32(3), 179–188. DOI: 10.1080/03091900601015147.
- Dhulkhed, V. K., Dhulkhed, P. V., Katti, A. R., Kurdi, M., & Bajwa, S. J. S. (2023). A novel approach in understanding the basic modes of ventilation in a recent generation mechanical ventilator: A review of the underlying principles. Indian Journal of Anaesthesia, 67(1), 91–101. DOI: 10.4103/ija.ija_800_22.
- Morris, L., Diteesawat, R. S., Rahman, N., Turton, A., Cramp, M., & Rossiter, J. M. (2023). The-state-of-the-art of soft robotics to assist mobility: a review of physiotherapist and patient identified limitations of current lower-limb exoskeletons and the potential soft-robotic solutions. Journal of NeuroEngineering and Rehabilitation, 20(1), 18. DOI: 10.1186/s12984-022-01122-3.
- Festo. Pneumatic cylinders: technical guidance on single-acting and double-acting cylinders and cylinder force. Festo technical product documentation (erişim: Ağustos 2026).